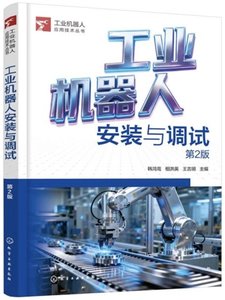
圖解工業機器人應用基礎入門
韓鴻鸞、周永鋼、王泓霖

- 出版商: 化學工業 滿千折百
- 出版日期: 2026-11-01
- 售價: $534
- 語言: 簡體中文
- ISBN: 7122513211
- ISBN-13: 9787122513212
-
相關分類:
機器人製作 Robots
尚未上市,歡迎預購
相關主題


商品描述
工業機器人作為一種高科技集成裝備,對專業人才有著多層次的需求。本書根據機器人行業發展趨勢,從生產實際出發,詳細講解了工業機器人技術應用的相關知識,主要內容包括:認識工業機器人、工業機器人的執行機構、工業機器人的傳感系統、工業機器人的傳動系統、工業機器人的驅動系統、工業機器人的控制系統和機器人人工智能等。
本書實用性與可參考性強,可為從事工業機器人應用相關工作的工程技術人員提供幫助;也可作為應用型本科、高職和中職等院校工業機器人、機電一體化及相關專業的教材和參考書。
目錄大綱
第1章認識工業機器人
1.1機器人概述001
1.1.1工業機器人的定義001
1.1.2工業機器人的基本組成001
1.1.3機器人的基本工作原理006
1.2機器人的分類007
1.2.1按機器人的運動形式分類008
1.2.2按機器人的驅動方式分類010
1.2.3按機器人的控制方式分類010
1.2.4按機器人關節連接布置形式分類011
1.2.5按程序輸入方式分類013
1.2.6按應用領域分類014
1.2.7按協作與否分類022
1.3機器人的基本術語與圖形符號022
1.3.1運動副及其分類022
1.3.2機構運動簡圖024
1.3.3機器人的提示圖形符號028
1.4工業機器人技術參數031
1.4.1技術參數031
1.4.2其他參數036
1.5工業機器人的安全操作037
1.5.1工業機器人的主要危險037
1.5.2采取的措施037
1.5.3工業機器人停止功能038
1.5.4工業機器人操作方式039
1.5.5工作站的常見危險039
1.5.6協作機器人的操作041
1.6工業機器人的維護044
1.6.1維護標準044
1.6.2檢查045
1.6.3換油051
1.6.4更換電池組053
1.6.5測量和調整齒形帶張力055
第2章工業機器人的執行機構
2.1機器人的末端執行裝置058
2.1.1傳動機構059
2.1.2手部結構062
2.1.3機器人手部按用途分類065
2.1.4按手部的抓握原理分類069
2.1.5按手部的手指或吸盤數目分類075
2.2工業機器人的腕部機構077
2.2.1腕部運動077
2.2.2腕部的分類079
2.2.3手腕的典型結構082
2.3工業機器人手臂、腰部與底座086
2.3.1機器人手臂的分類087
2.3.2機器人手臂的配置089
2.3.3機器人手臂機構090
2.3.4腰部100
2.3.5機座100
2.4機器人的行走機構100
2.4.1固定軌跡式行走機構101
2.4.2輪式無固定軌跡行走機器人103
2.4.3履帶式無固定軌跡行走機器人104
2.4.4足式無固定軌跡行走機器人107
2.5工業機器人的輔助機構111
2.5.1常用工業機器人輔助機構111
2.5.2外圍設施114
第3章工業機器人的傳感系統
3.1內部信息傳感器120
3.1.1位移傳感器120
3.1.2速度傳感器126
3.1.3加速度傳感器129
3.1.4陀螺儀130
3.2外部信息傳感器132
3.2.1接觸覺傳感器132
3.2.2壓覺傳感器140
3.2.3滑覺傳感器142
3.2.4力覺傳感器145
3.2.5接近覺傳感器149
3.2.6距離傳感器155
3.2.7濕度傳感器155
3.2.8聽覺傳感器156
3.2.9防爆傳感器156
3.2.10視覺傳感器157
3.3多傳感器信息融合技術160
3.3.1多傳感器信息融合160
3.3.2多功能覆合傳感器162
3.3.3多信息融合的典型應用163
第4章工業機器人的傳動系統
4.1工業機器人傳動元器件173
4.1.1聯軸器174
4.1.2工業機器人常用軸承178
4.1.3直接驅動方式180
4.2工業機器人常用傳動系統181
4.2.1柔性傳動183
4.2.2剛性傳動186
4.2.3導軌192
4.3工業機器人用減速裝置194
4.3.1擺線針輪行星傳動194
4.3.2諧波傳動機構197
4.3.3RV減速器203
第5章工業機器人的驅動系統
5.1工業機器人的傳統驅動系統208
5.1.1電液伺服驅動208
5.1.2液壓驅動211
5.1.3氣動驅動212
5.1.4電驅動213
5.2新型驅動器220
5.2.1新型驅動裝置的特點221
5.2.2壓電驅動器222
5.2.3形狀記憶合金驅動器222
5.2.4磁致伸縮驅動224
5.2.5超聲波電動機224
5.2.6靜電驅動器226
5.2.7人工肌肉驅動器228
第6章工業機器人的控制系統
6.1工業機器人控制系統的功能與控制方式232
6.1.1工業機器人控制系統的特點232
6.1.2工業機器人控制系統的主要功能233
6.1.3機器人的控制方式234
6.2工業機器人控制系統的硬件236
6.2.1控制系統硬件構成237
6.2.2按照硬件組成結構分類238
6.2.3按照開放程度分類241
6.2.4典型工業機器人的硬件結構242
6.3工業機器人的軟件244
6.3.1控制系統軟件的功能244
6.3.2機器人控制系統的分類246
6.3.3多機器人協作控制249
6.4工業機器人控制實例250
6.4.1工業機器人控制系統的基本組成250
6.4.2FANUC機器人的控制系統251
6.4.3PUMA 560工業機器人的控制系統252
6.4.4ABB IRB 1400機器人的控制系統255
6.4.5基於VB開發的SCARA機器人256
第7章機器人人工智能
7.1智能控制機器人258
7.1.1智能控制機器人的分類258
7.1.2機器人智能控制方式260
7.1.3機器人智能控制的特點及控制系統的基本結構261
7.2機器人系統的描述263
7.2.1作業程序263
7.2.2對象物的描述263
7.2.3知識表達框架265
7.2.4機器人行為規劃266
7.2.5機器人知識的獲取270
7.3工業機器人網絡控制272
7.3.1網絡機器人的組成272
7.3.2網絡機器人的控制274
7.3.3工業機器人的通信281
7.3.4通信協議282
7.3.5遠程通信284
7.3.6網絡機器人的應用287
參考文獻