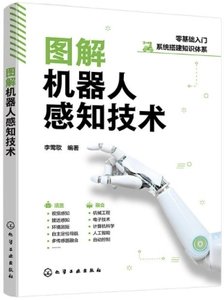
機器人智能感知
李靜 王軍政

- 出版商: 北京理工大學
- 出版日期: 2024-12-01
- 定價: $534
- 售價: 7.9 折 $421
- 語言: 簡體中文
- 頁數: 465
- ISBN: 7576346043
- ISBN-13: 9787576346046
-
相關分類:
機器人製作 Robots
立即出貨 (庫存=1)
買這商品的人也買了...
-
 基於 CUDA 的 GPU 並行程序開發指南 (GPU Parallel Program Development Using CUDA)
$1,074$1,020 -
 對抗機器學習:機器學習系統中的攻擊和防禦
$414$393 -
 Machine Learning for Future Wireless Communications (Hardcover)
$1,960$1,920 -
 $768基於多域融合的複合維度通信關鍵技術
-
 $1,014分佈式人工智能:基於 TensorFlow、RTOS 與群體智能體系
-
 $805基於物聯技術的多智能體製造系統
-
 通信系統 — 使用 MATLAB 分析與實現 (Communication Systems Principles Using MATLAB)
$570$541 -
 $594高能效類腦智能:算法與體系架構
-
 $504微波與光波融合的新一代微電子裝備製造技術
-
 數字無線電中的信號數字化與重構
$414$393 -
 $1,008複雜環境下語音信號處理的深度學習方法
-
 $708無人機組網與應用:基於 5G 移動通信網絡
-
 $1,188人工智能硬件電路設計基礎及應用
-
 高並發系統實戰派:集群、Redis 緩存、海量存儲、Elasticsearch、RocketMQ、微服務、持續集成等
$654$621 -
 面向信號處理的機器學習
$654$621 -
 AI 加速器架構設計與實現圖書
$594$564 -
 邊緣AI|使用嵌入式機器學習解決真實世界的問題 (AI at the Edge: Solving Real-World Problems with Embedded Machine Learning)
$880$695 -
 SoC 設計指南:基於 Arm Cortex-M
$714$678 -
 $594深度學習的理論基礎與核心算法
-
 電磁頻譜監測
$594$564 -
 無人系統 : 環境感知,規劃控制與集群智能
$599$569 -
 $852物聯網無線通道與電波傳播理論
-
 典型雷達目標微多普勒效應分析與分類識別技術
$594$564 -
 低空無人機集群反制技術
$708$672 -
 基於博弈理論和頻譜特征的雷達波形設計
$414$393
相關主題


商品描述
全書主要圍繞機器人智能感知相關算法進行闡述。共分為7章,第1章主要介紹機器人智能感知技術發展現狀;第2章講述了機器人智能感知系統的基本組成,分別對視覺傳感器、測距傳感器和定位傳感器的工作原理及信息處理系統等進行了闡述;第3章講述了視覺信息處理算法,包括圖像預處理算法和多種目標檢測算法;第4章講述了激光雷達信息處理算法,包括點雲信息預處理、聚類和多種目標檢測算法;第5章講述了多傳感器信息融合算法,包括多傳感器聯合標定以及多傳感器信息融合的目標檢測算法;第6章講述了位置信息處理方法,包括GNSS、激光雷達和視覺裏程計以及多源信息融合的定位方法;第7章為機器人自主導航實際應用實例。
目錄大綱
第1章 緒論
1.1 機器人感知系統
1.2 視覺信息處理
1.2.1 可見光圖像目標檢測算法
1.2.2 紅外目標檢測算法
1.2.3 道路檢測算法
1.2.4 道路場景語義分割算法
1.3 激光雷達信息處理
1.3.1 多幀激光雷達點雲融合
1.3.2 激光雷達障礙物檢測算法
1.3.3 基於深度學習的三維目標檢測與識別
1.4 多傳感器信息融合
1.5 機器人定位
1.5.1 單傳感器定位研究現狀
1.5.2 地圖掃描匹配定位研究現狀
1.5.3 多傳感器融合定位研究現狀
1.6 本章小結
參考文獻
第2章 機器人智能感知系統
2.1 機器人感知系統組成
2.2 主要傳感器
2.2.1 視覺傳感器
2.2.2 測距傳感器
2.2.3 定位傳感器
2.3 信息處理系統
2.3.1 硬件系統
2.3.2 軟件系統
參考文獻
第3章 視覺信息處理
3.1 圖像預處理
3.1.1 圖像閾值化
3.1.2 圖像濾波
3.1.3 圖像邊緣檢測
3.1.4 圖像校正
3.1.5 攝像機標定
3.2 基於特征匹配的目標檢測方法
3.2.1 顏色特征提取方法
3.2.2 基於直方圖匹配的目標檢測
3.2.3 基於模板匹配的目標檢測
3.3 基於特征點的目標檢測方法
3.3.1 ORB特征點提取方法
3.3.2 BRISK特征點提取方法
3.3.3 特征點匹配
3.4 基於機器學習的目標檢測方法
3.4.1 特征提取方法
3.4.2 分類器設計
3.5 基於多信息聚類分割的道路檢測方法
3.5.1 道路圖像分割
3.5.2 道路邊緣檢測
3.5.3 實驗結果與分析
3.5.4 本節小結
3.6 基於AlexNet的圖像目標分類
3.6.1 網絡結構
3.6.2 損失函數
3.6.3 網絡訓練
3.7 基於YOLOv5的目標檢測
3.7.1 網絡結構
3.7.2 網絡訓練
3.7.3 實驗結果
3.8 基於行檢測回歸網絡的道路邊緣檢測方法
3.8.1 道路邊緣檢測模型
3.8.2 實驗結果與分析
3.8.3 本節小結
參考文獻
第4章 激光雷達信息處理
4.1 點雲信息采集與預處理
4.1.1 激光雷達點雲采集
4.1.2 激光點雲濾波
4.2 激光點雲聚類
4.2.1 K-D Tree近鄰搜索
4.2.2 歐氏距離聚類
4.3 基於柵格圖的障礙物聚類
4.3.1 基於點雲的柵格圖構建
4.3.2 障礙物聚類及表示
4.4 多幀三維激光雷達點雲融合
4.4.1 多幀點雲融合算法
4.4.2 實驗結果及分析
4.5 基於三維點雲的障礙物檢測算法
4.5.1 地面點提取算法
4.5.2 正障礙物檢測算法
4.5.3 負障礙物檢測算法
4.5.4 實驗及結果分析
4.5.5 本節小結
4.6 本節主要研究內容
4.6.1 系統概述
4.6.2 點雲線束化
4.6.3 掃描段劃分與特征提取
4.6.4 掃描段特征提取
4.6.5 基於掃描段特征的覆雜環境分割
4.6.6 基於掃描段的分割結果聚類
4.6.7 基於激光雷達點雲分割的地形檢測實驗結果與分析
4.6.8 本節小結
4.7 基於激光雷達點雲前視圖投影的三維目標檢測
4.7.1 整體算法框架
4.7.2 點雲篩選
4.7.3 點雲前視圖投影
4.7.4 前視圖中二維目標檢測
4.7.5 結果映射
4.7.6 實驗結果及分析
4.7.7 本節小結
4.8 基於點雲多尺度體素化的三維目標檢測
4.8.1 算法框架
4.8.2 點雲特征提取
4.8.3 三維包圍框檢測
4.8.4 損失函數
4.8.5 實驗結果及分析
4.8.6 本節小結
4.9 基於目標匹配與跟蹤的動態障礙物檢測
4.9.1 動態障礙物檢測系統總體框架
4.9.2 地面點濾除
4.9.3 點雲聚類與包圍盒提取
4.9.4 包圍盒提取
4.9.5 目標匹配與目標跟蹤
4.9.6 基於三維激光雷達的動態障礙物檢測實驗結果
4.9.7 本節小結
參考文獻
第5章 多傳感器信息融合
5.1 多傳感器聯合標定
5.1.1 可見光攝像機與三維激光雷達聯合標定
5.1.2 紅外攝像機與激光雷達聯合標定
5.2 基於三維激光雷達和可見光攝像機融合的斜坡檢測
5.2.1 彩色點雲
5.2.2 斜坡檢測算法
5.2.3 基於融合信息的斜坡檢測算法
5.2.4 實驗結果及分析
5.3 基於三維激光雷達和可見光攝像機融合的道路檢測
5.3.1 基於多通道融合的道路檢測
5.3.2 實驗及結果分析
5.4 基於三維激光雷達和紅外攝像機融合的目標檢測
5.4.1 基於多通道信息融合的紅外目標檢測與定位算法
5.4.2 實驗結果與分析
5.5 基於深度學習的雙視角三維目標檢測與識別
5.5.1 基於點雲的目標檢測網絡
5.5.2 雙視角三維目標檢測網絡
5.5.3 數據及預處理
5.5.4 訓練策略及測試結果
5.5.5 本節小結
5.6 基於點雲和圖像的多模態三維目標檢測
5.6.1 整體算法框架
5.6.2